מחנה אימונים 2: משחקים עם חפצים
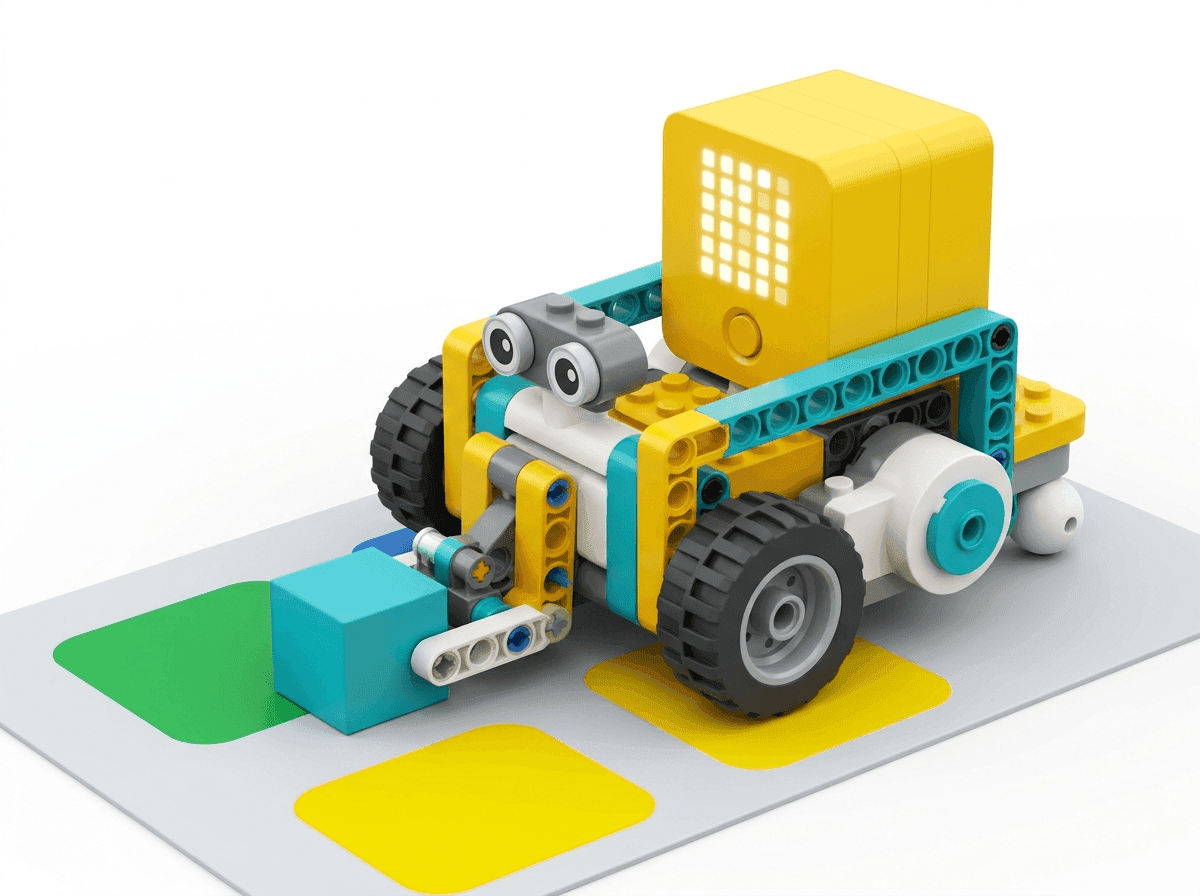
מוסיפים לבסיס הנהיגה זרוע וחיישן מרחק, ונותנים לרובוט לאסוף קובייה לבד.
- 45 דקות
- גילאי 10–12
- באפליקציה: Training Camp 2: Playing with Objects
הסיפור
בתחרות הרובוט לא רק נוסע — הוא אוסף, דוחף ומזיז חפצים במגרש. כדי לעשות את זה הוא צריך “עיניים” שמזהות מתי החפץ קרוב, ו“יד” שתופסת אותו. היום תוסיפו לבסיס הנהיגה זרוע עם מנוע וחיישן מרחק, ותלמדו אותו לעצור בדיוק ליד קובייה ולאסוף אותה.
המשימה שלכם
- 1הוסיפו זרוע וחיישן מרחק לבסיס הנהיגה
- 2סעו עד שהקובייה קרובה — ועצרו
- 3תפסו את הקובייה והחזירו אותה הביתה
הוראות בנייה רשמיות שלב־אחר־שלב
גוללים בתוך החלון כדי לעבור בין השלבים.
החוברת הרשמית נפתחת כאן בתוך הדף, עמוד אחרי עמוד.
לא רואים את ההוראות? בחלק מהטאבלטים קובץ PDF לא נפתח בתוך הדף — פתחו אותו בחלון חדש או הורידו אותו.
https://assets.education.lego.com/v3/assets/blt293eea581807678a/blt4e022269eb67e4d6/5ec8e6ef694dd13eb3ffac29/driving-base-tools-accessories-bi-pdf-book1of1.pdf?locale=en-us
חומרים רשמיים
https://education.lego.com/en-us/lessons/prime-competition-ready/training-camp-2-playing-with-objects/
ההוראות והשיעור הרשמיים הם של קבוצת LEGO ומוצגים מהאתר הרשמי.
מה לומדים
- חיישן מרחק
- חיישן שולט במנוע
- המתן עד ש…
חלקים
- רכזת גדולה
- מנוע בינוני
- מנוע גדול
- חיישן מרחק
קוביות קוד
- התחלה ואירועים
- תנועה (2 מנועים)
- מנוע
- חיישנים
- שליטה ולולאות
- צלילים
- משתנים
מהלך המפגש
45 דקות, חמישה שלבים.
סה״כ 45 דקות
1. פתיחה
(5 דקות · דקה 0–5)
- מניחים קובייה על השולחן ושואלים: איך הרובוט יידע מתי לעצור לפניה אם הוא לא יודע כמה רחוק היא?
- מציגים את חיישן המרחק: הוא שולח צליל שאי אפשר לשמוע ומודד כמה זמן לוקח להד לחזור.
- מזכירים: בונים על בסיס הנהיגה מהשבוע שעבר, לא מתחילים מאפס.
2. בנייה
(18 דקות · דקה 5–23)
- פותחים את השיעור Training Camp 2: Playing with Objects ביחידה Competition Ready באפליקציה → Building instructions, ובונים את הכלים והאביזרים: הזרוע, החיישן והקובייה.
- זוג שלא סיים את בסיס הנהיגה מסיים קודם אותו לפי החוברת של מחנה אימונים 1.
- מחברים את מנוע הזרוע ואת חיישן המרחק לבקר ורושמים את היציאות.
- מסובבים את הזרוע ביד בעדינות ומוודאים שהיא עולה ויורדת בלי להיתקע בגלגלים.
3. תכנות
(12 דקות · דקה 23–35)
- בודקים באפליקציה, בחלון הבקר, שחיישן המרחק מראה מספר שמשתנה כשמקרבים יד.
- בונים תוכנית: מתחילים לנסוע, ממתינים עד שחיישן המרחק קרוב מ‑10 ס״מ, עוצרים.
- מוסיפים: הזרוע יורדת 90 מעלות, צפצוף, והרובוט נוסע אחורה 20 ס״מ עם הקובייה.
- בודקים כמה פעמים ומכוונים את המרחק (8? 12?) עד שהזרוע נוחתת בדיוק על הקובייה.
- שלב 1: כשהתוכנית מתחילה
- שלב 2: הגדר מנועי תנועה ל‑ (A+B)
- שלב 3: התחל לנסוע קדימה
- שלב 4: המתן עד שחיישן המרחק קרוב מ‑ (10 ס״מ)
- שלב 5: עצור תנועה
- שלב 6: הפעל את מנוע הזרוע למשך (90 מעלות)
- שלב 7: נגן ביפ (0.2 שנ׳)
- שלב 8: נסיעה אחורה (20 ס״מ)
ככה זה יכול להיראות באפליקציה (Word Blocks). נסו לבנות את זה בעצמכם — ואז לשנות!
4. אתגר
(7 דקות · דקה 35–42)
- אתגר האיסוף: הניחו את הקובייה במרחק אחר בכל פעם. האם התוכנית עדיין עובדת? למה כן?
- אתגר המשלוח: אספו את הקובייה, הסתובבו 180 מעלות והניחו אותה באזור מסומן.
- זוגות מהירים: שמרו את המרחק במשתנה והציגו אותו על המטריצה.
אתגר בונוס
סרגל דיגיטלי
צרו משתנה בשם מרחק, שמרו בו כל חצי שנייה את הערך של חיישן המרחק, והציגו אותו על המטריצה. השוו לסרגל אמיתי — כמה מדויק החיישן?
- שלב 1: כשהתוכנית מתחילה
- שלב 2: חזור לנצח
- שלב 3: קבע משתנה מרחק ל‑ (מרחק החיישן)
- שלב 4: כתוב על המטריצה (מרחק)
- שלב 5: המתן (0.5 שנ׳)
5. סיכום וסידור
(3 דקות · דקה 42–45)
- שואלים: מה ההבדל בין “סע 30 ס״מ” לבין “סע עד שתראה משהו”? מתי כל אחד עדיף?
- מסירים את הזרוע ושומרים את בסיס הנהיגה שלם לשיעור הבא. מכבים את הבקר.