מחנה אימונים 1: נוסעים מסביב
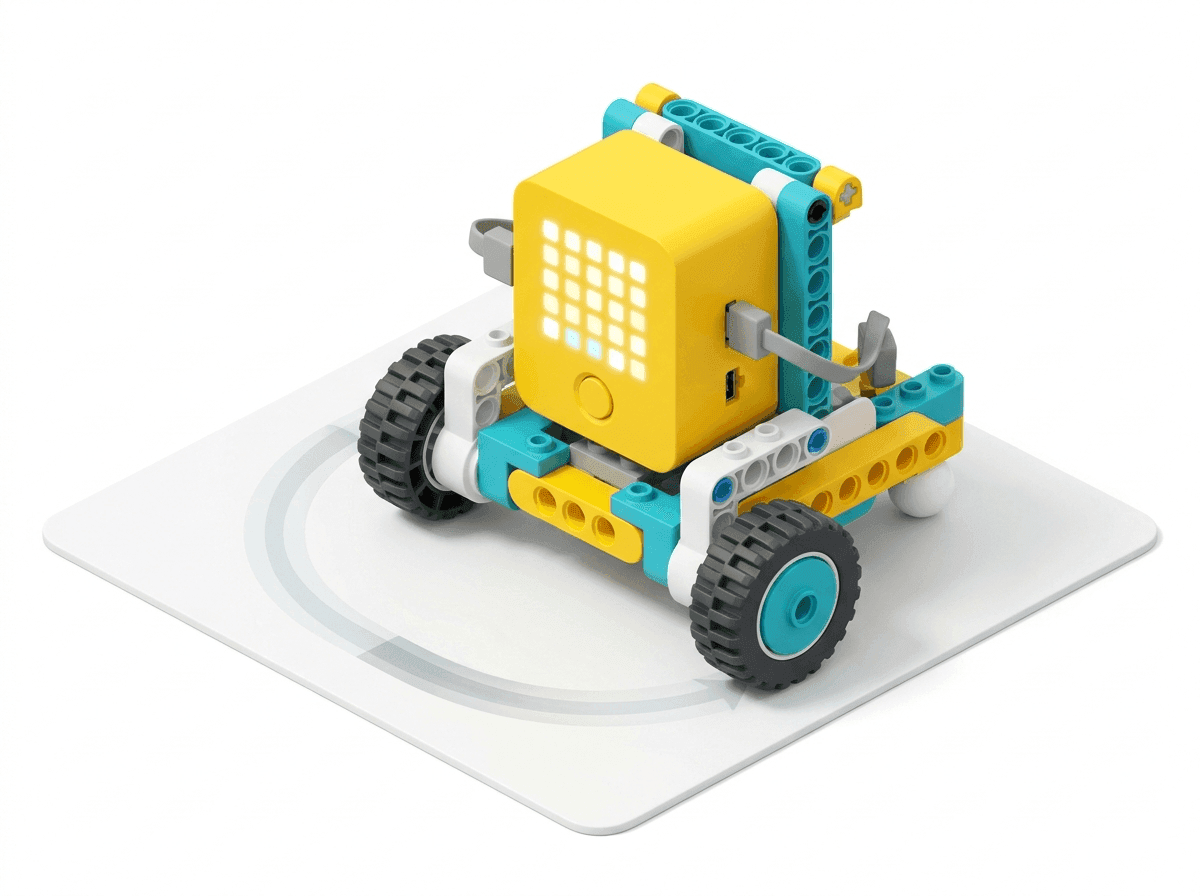
בונים בסיס נהיגה ומלמדים אותו לנסוע בדיוק של סנטימטרים ולפנות בזווית מושלמת.
- 45 דקות
- גילאי 10–12
- באפליקציה: Training Camp 1: Driving Around
הסיפור
קבוצת רובוטיקה אמיתית מתכוננת לתחרות, וכל משימה בתחרות מתחילה בנסיעה מדויקת. רובוט שסוטה בכמה סנטימטרים מפספס את המטרה. היום אתם נכנסים למחנה האימונים: בונים בסיס נהיגה, מודדים כמה הוא נוסע בסיבוב גלגל אחד, ומלמדים אותו לנסוע בריבוע מושלם.
המשימה שלכם
- 1בנו בסיס נהיגה עם שני מנועים
- 2תכנתו נסיעה מדויקת בסנטימטרים
- 3סעו בריבוע וחזרו בדיוק לנקודת ההתחלה
הוראות בנייה רשמיות שלב־אחר־שלב
גוללים בתוך החלון כדי לעבור בין השלבים.
החוברת הרשמית נפתחת כאן בתוך הדף, עמוד אחרי עמוד.
לא רואים את ההוראות? בחלק מהטאבלטים קובץ PDF לא נפתח בתוך הדף — פתחו אותו בחלון חדש או הורידו אותו.
https://assets.education.lego.com/v3/assets/blt293eea581807678a/blt06873e1b438a0d7e/5ec8e66f033ad5045f4c79a6/driving-base-bi-pdf-book1of1.pdf?locale=en-us
חומרים רשמיים
https://education.lego.com/en-us/lessons/prime-competition-ready/training-camp-1-driving-around/
ההוראות והשיעור הרשמיים הם של קבוצת LEGO ומוצגים מהאתר הרשמי.
מה לומדים
- גלגלי הינע
- נסיעה מדויקת
- חיישן ג׳ירו
- לולאה
חלקים
- רכזת גדולה
- מנוע בינוני
קוביות קוד
- התחלה ואירועים
- תנועה (2 מנועים)
- חיישנים
- שליטה ולולאות
מהלך המפגש
45 דקות, חמישה שלבים.
סה״כ 45 דקות
1. פתיחה
(5 דקות · דקה 0–5)
- מראים סרטון קצר או תמונה של תחרות FIRST LEGO League ושואלים: מה הרובוט צריך לדעת לעשות לפני שהוא פותר משימות?
- מסבירים את הכלל של היום: רובוט טוב הוא רובוט צפוי — עושה את אותו הדבר בכל פעם.
- מחלקים תפקידים בזוג: בנאי/ת ומתכנת/ת, ומחליפים באמצע הבנייה.
2. בנייה
(18 דקות · דקה 5–23)
- פותחים את השיעור Training Camp 1: Driving Around ביחידה Competition Ready באפליקציה → Building instructions, ובונים את בסיס הנהיגה (Driving Base).
- בודקים יחד עם כל זוג שהגלגל האחורי (הגלגלת) מסתובב חופשי ושהגלגלים לא משפשפים את הבקר.
- מחברים את שני המנועים לבקר ורושמים על פתק באילו יציאות הם מחוברים — נצטרך את זה בתוכנית.
- באמצע הבנייה מחליפים תפקידים.
3. תכנות
(12 דקות · דקה 23–35)
- מחברים את הבקר לטאבלט ומגדירים את מנועי התנועה לפי היציאות שרשמו.
- מגדירים שסיבוב מנוע אחד שווה 17.5 ס״מ (היקף הגלגל) ובודקים עם סרגל: האם נסיעה של 20 ס״מ באמת נותנת 20 ס״מ?
- מוסיפים פנייה של 90 מעלות בעזרת זווית הסבסוב (Yaw) של חיישן הג׳ירו: מאפסים, מתחילים לפנות, ממתינים עד שהזווית גדולה מ‑90 ועוצרים.
- עוטפים את הנסיעה והפנייה בלולאת חזור 4 פעמים — ומקבלים ריבוע.
- שלב 1: כשהתוכנית מתחילה
- שלב 2: הגדר מנועי תנועה ל‑ (A+B)
- שלב 3: הגדר מהירות תנועה ל‑ (40%)
- שלב 4: הגדר סיבוב מנוע אחד ל‑ (17.5 ס״מ)
- שלב 5: חזור (4)
- שלב 6: נסיעה קדימה (20 ס״מ)
- שלב 7: אפס את זווית הסבסוב (Yaw) ל‑0
- שלב 8: התחל לנסוע עם היגוי ימינה (100)
- שלב 9: המתן עד שזווית הסבסוב גדולה מ‑ (90)
- שלב 10: עצור תנועה
ככה זה יכול להיראות באפליקציה (Word Blocks). נסו לבנות את זה בעצמכם — ואז לשנות!
4. אתגר
(7 דקות · דקה 35–42)
- אתגר הריבוע: מסמנים נקודת התחלה בנייר דבק. כמה קרוב לנקודה הרובוט חוזר אחרי ריבוע שלם?
- משנים את מהירות התנועה: האם רובוט מהיר יותר מדויק פחות?
- זוגות מהירים: נסיעה במשולש (פנייה של 120 מעלות) או בצורת L.
אתגר בונוס
משולש מושלם
שנו את התוכנית כך שהרובוט ייסע במשולש שווה צלעות. רמז: בכל פינה הרובוט צריך להסתובב 120 מעלות, לא 60!
- שלב 1: כשהתוכנית מתחילה
- שלב 2: הגדר מנועי תנועה ל‑ (A+B)
- שלב 3: חזור (3)
- שלב 4: נסיעה קדימה (20 ס״מ)
- שלב 5: נסיעה עם היגוי ימינה (120°)
5. סיכום וסידור
(3 דקות · דקה 42–45)
- שואלים: מה גרם לרובוט לפספס את נקודת ההתחלה? מה תיקן את זה?
- לא מפרקים! מאחסנים את בסיס הנהיגה בקופסה — נמשיך איתו במחנה אימונים 2 ו‑3. מכבים את הבקר.